您好!欢迎访问中山三起起重机械公司
欢迎来电咨询:13914007899
说明:本内容为标准手势文字描述,可直接用于方案、交底、看板;指挥人员应站在司机可视的安全位置,同一时间只允许一人指挥,紧急停止任何人都可发出。
表格
| 手势名称 | 动作描述 |
|---|---|
| 操作开始(准备) | 双臂水平向两侧伸直,掌心向上,示意可以开始作业。 |
| 正常停止 | 单臂水平置于胸前,掌心向下,水平挥向一侧,机构平稳停止。 |
| 紧急停止 | 两臂水平置于胸前,掌心向下,同时向身体两侧快速挥摆,立即停机。 |
| 作业结束 | 双手在胸前互扣,示意全部作业完成,结束指挥。 |
| 减速 / 平稳微动 | 双掌掌心相对,互相环形搓动,配合其它手势使用,表示降速操作。 |
| 要主钩 | 单手握拳,举至头顶轻触头顶,调用主起升机构。 |
| 要副钩 | 一手握拳小臂上举,另一只手掌心轻触该手肘关节,调用副起升机构。 |
| 吊钩匀速起升 | 单臂上举过头顶,握拳食指朝上,小臂带动手做小圈水平转动。 |
| 吊钩慢速起升 | 一只手做起升转圈手势,另一只手掌平放于该手上方,表示慢升。 |
| 吊钩匀速下降 | 手臂下伸,握拳食指朝下,小臂带动手做小圈水平转动。 |
| 吊钩慢速下降 | 一只手做下降转圈手势,另一只手掌平放于该手下方,表示慢降。 |
| 载荷水平移动 | 手臂伸直,掌心向下,指向载荷需要移动的方向。 |
| 微动距离示意 | 双小臂弯曲伸向一侧,两手掌心相对,两手之间距离即需要微动移动的幅度。 |
表格
| 手势名称 | 动作描述 |
|---|---|
| 升臂(抬臂) | 手臂向一侧水平伸直,拇指朝上,其余手指握拢,小臂向上摆动。 |
| 降臂(落臂) | 手臂向一侧水平伸直,拇指朝下,其余手指握拢,小臂向下摆动。 |
| 臂架外伸 | 双手握拳举于身前,两拇指分别指向身体外侧,做相背运动,臂架伸出。 |
| 臂架回缩 | 双手握拳举于身前,两拇指互相对指,做相向运动,臂架收回。 |
| 臂架回转 | 手臂水平伸直,拇指伸出指向回转目标方向,以手腕为轴小幅转动。 |
| 慢速回转 | 一只小臂固定前伸不动,另一只手拇指对向前手手心,其余手指握拢转动,示意缓慢回转。 |
表格
| 手势名称 | 动作描述 |
|---|---|
| 整机向前(向指挥人驶来) | 双臂向前平伸,小臂回弯,手心朝向自己,做往复向内摆动。 |
| 整机向后(远离指挥人) | 双臂小臂弯曲抬起,手心朝向起重机,做往复向外摆动。 |
| 单履带不动、另侧转动 | 一只手臂握拳保持不动,表示该侧履带锁止;另一只手握拳在身前旋转,表示另一侧履带运行转向。 |
表格
| 手势名称 | 动作描述 |
|---|---|
| 抓取、闭合 | 两小臂置于身体侧前方,掌心相对,双手由外侧向中间合拢摆动,抓斗闭合抓取物料。 |
| 释放、张开 | 两小臂置于身体侧前方,掌心朝外,双手向身体两侧分开摆动,吊具张开卸料。 |
| 载荷翻转 | 一只小臂弯曲前抬、掌心向上;另一只小臂前伸、掌心向下,双手同步做翻转动作,指挥吊物翻转倾斜。 |
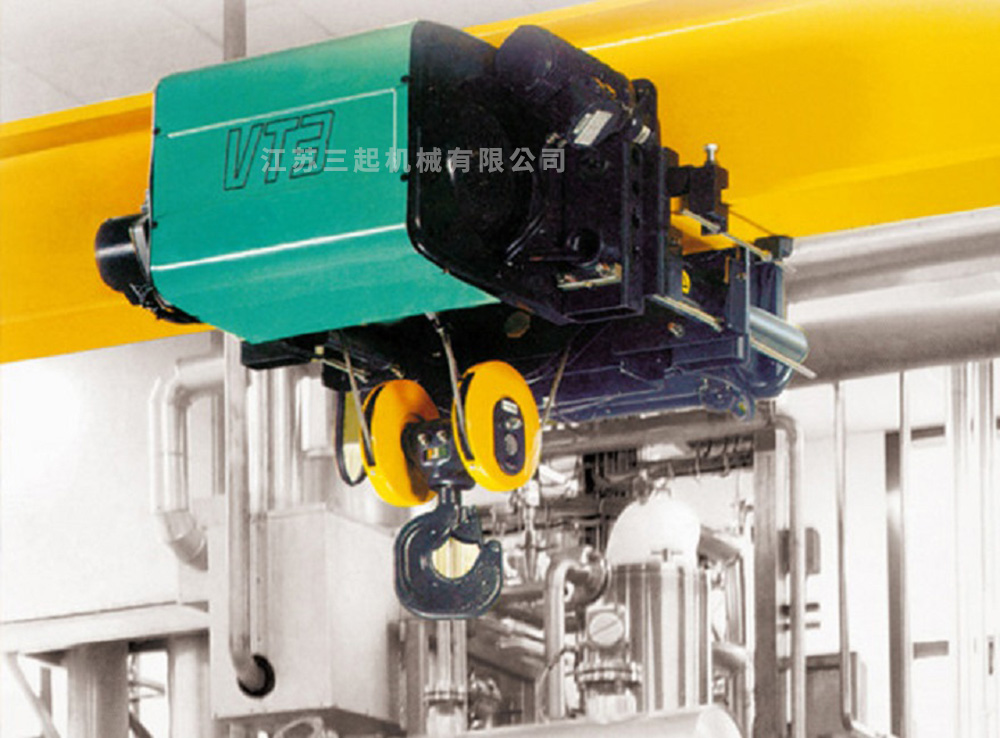
中山法兰泰克防爆电动起重机产品涵盖气体(1区、2区)/粉尘(21区、22区)防爆。气体防爆产品适用于A类/B类/C类,可用于T4温度区域,产品防护级别可至IP66;粉尘防爆产品适用于多种可燃粉尘、可满足T4要求区域
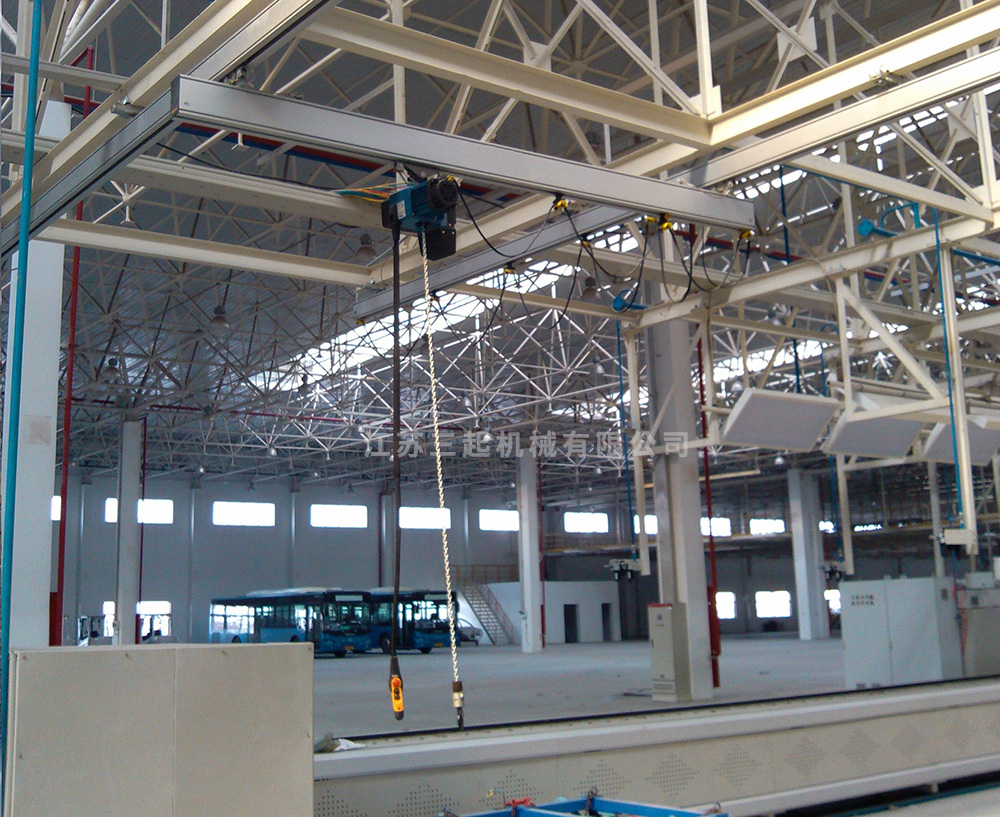
中山铝合金轨道起重机是一种主要应用铝合金行走轨道及滑车,用碳钢做结构支撑或配件,铝合金与碳钢组合的一种新型轻载起重设备。铝合金轨道起重机载重量从125kg到2000kg。顺畅平稳的系统让您操作更加便捷、更符合人体工程学原理,更新,更好运行更顺畅。
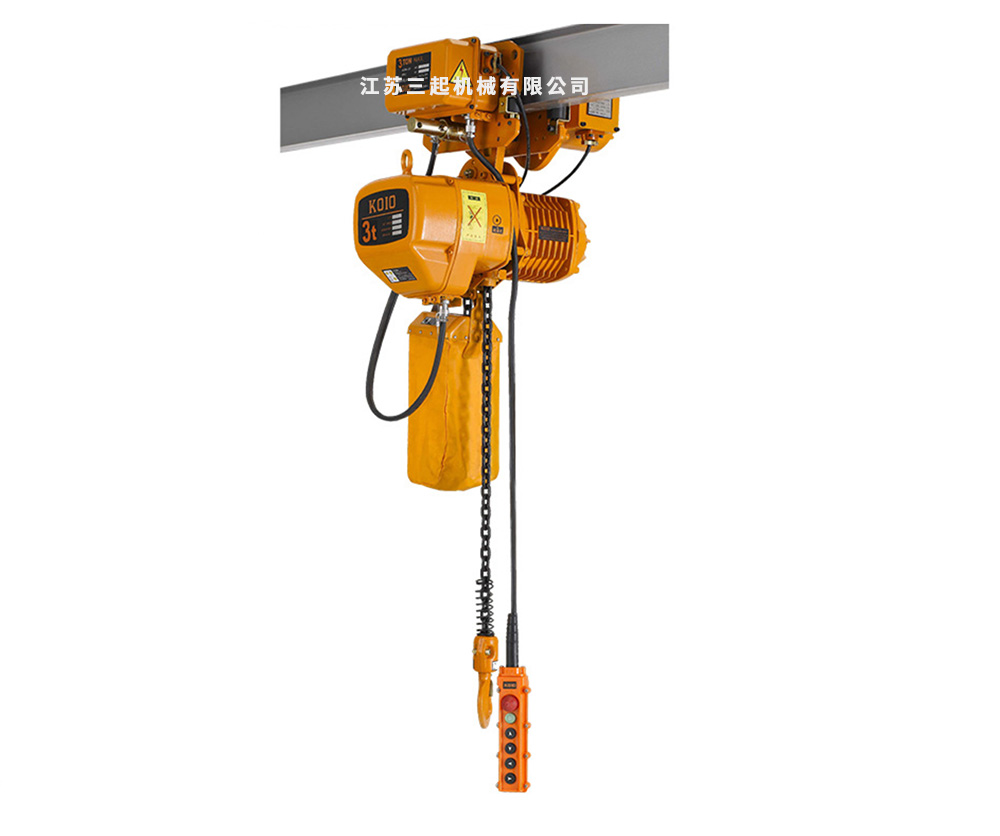
中山外壳:环链葫芦采用铝合金外壳,坚实而质轻。有特色散热片,散热快,可连续使用,效率达40%。整体密闭式结构,可使用在化工厂、电镀厂等地方。
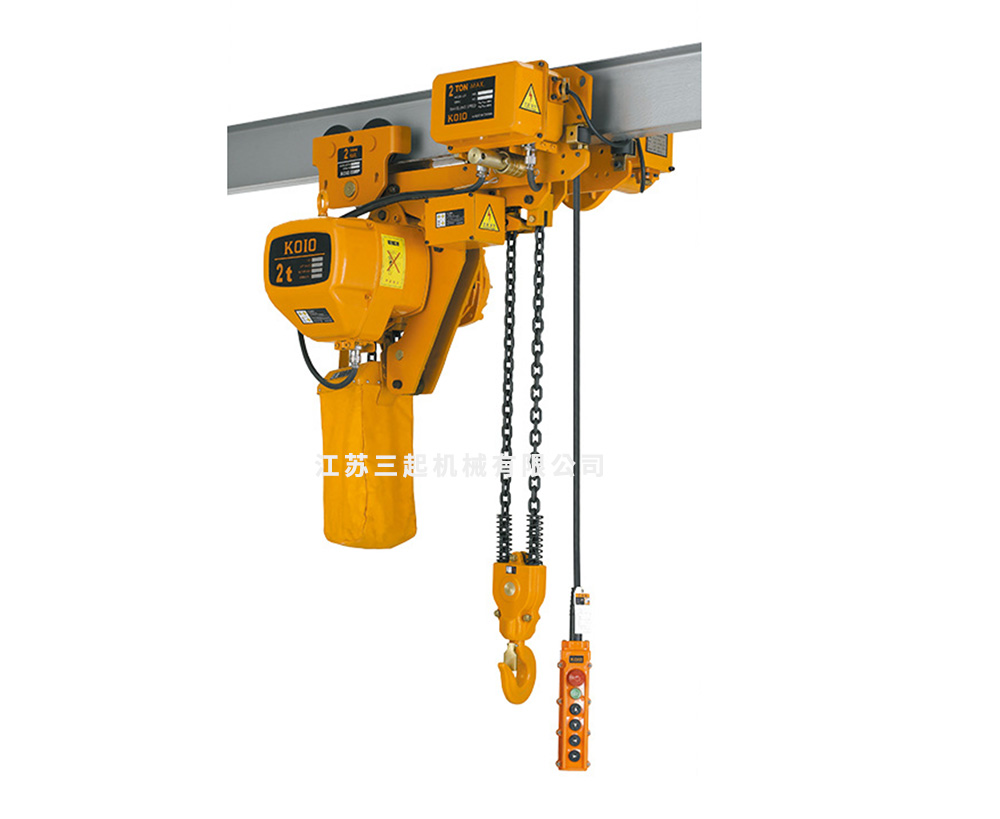
中山环链电动葫芦是一种轻小型起重设备,由传动机构,电动机和链轮组成,具有自重轻、体积小、灵活方便、简单易操作、安全耐用等特点,是装卸物品,起吊货物,维修设备的理想工具。起升高度为4~20米,起重量一般为 0.1~60吨,广泛应用于仓库、码头、厂房、建筑及流水线生产作业的各行各业中。
中山防止起重机吊钩冲顶的措施主要包括以下几方面:
中山核对吊索具标识,确认额定载荷、规格型号在本次吊装作业允许范围,严禁超载荷使用;检查标识标签是否完整清晰。 查看吊索具本体,有无切割、撕裂、破洞、磨损、腐蚀、老化、变形、高温灼伤等损伤。 检查吊索表面有无嵌入异物、裂纹,纤维类吊具查看是否存在断丝、纤维松脱。
中山本方案适用于两台起重机协同完成同一构件吊装作业的施工场景。双机抬吊作业风险较高,须在方案编制、设备选型、人员配置、现场指挥等环节进行系统控制,确保吊装过程平稳、受控。
中山露天起重吊装作业,6 级及以上大风应当停止作业,这是建筑施工、起重作业相关规范的统一要求。